

Innovation thiab yav tom ntej ntawm Electric Steering Systems rau Commercial Tsheb
Nyob rau hauv lub nthwv dej ntawm lub tsheb hluav taws xob thiab kev txawj ntse, kev lag luam tsheb tau nkag mus rau lub sijhawm hloov pauv tseem ceeb ntawm cov tsheb ua haujlwm mus rau cov tsheb ntse. Qhov kev hloov pauv no tau ua rau muaj kev txhim kho sai ntawm ntau yam kev txiav -ntug technologies, ntawm cov uascoj-los ntawm- hlauchassis thev naus laus zis-ib lub hauv paus tseem ceeb ntawm kev tsav tsheb ntse- qhia txog kev tuaj txog ntawm lub caij tsheb tshiab. Kev ua tiav ntawm qib siab - kev tsav tsheb tsis muaj zog nyob rau yav tom ntej yuav yog nyob ntawm kev tsav tsheb -los ntawm -wire chassis technology.
Steer-los ntawm-wire technology hloov cov kev sib txuas ntawm cov khoom siv ib txwm siv nrog cov teeb liab hluav taws xob, rhuav tshem cov kev txwv ntawm cov txheej txheem tswj kev ua haujlwm thiab coj cov kev hloov pauv rau kev tswj tsheb. Kev tsav tsheb-los ntawm-wire chassis feem ntau suav nrog tsib lub hauv paus tseem ceeb: kauj, nres, ncua, tsav, thiab hloov. Nws cov txiaj ntsig tseem ceeb suav nrog cov qauv compact, muaj zog tswj tau, thiab cov lus teb ceev ceev.
Tom ntej no, peb tsom mus rau qhov tseem ceeb ntawm kev tswj hwm -los ntawm -wire technology. Piv nrog rau cov neeg caij tsheb, cov tsheb ua lag luam ntsib cov teeb meem xav tau ntau dua hauv cov kauj ruam, xws li cov khoom hnyav, lub log ntev ntev, thiab ntau yam - qag steering yuav tsum. Tam sim no, lub luag haujlwm tseem ceeb ntawm kev lag luam tsheb kauj vab yog tseem txwv rau kev muab kev pab cuam yooj yim. Cov yam ntxwv zoo tshaj plaws xws li kev ceev- hloov kho qhov kev pab cuam sai, tsis siv neeg rov qab los- mus rau -center, active steering control, thiab autonomous adjustment of help modes tseem nyob rau theem ntawm kev tshawb fawb, kev loj hlob, thiab pilot installation.
Hydraulic zog steering tseem yog lub ntsiab kev daws teeb meem rau kev lag luam tsheb. Txawm li cas los xij, nws muaj qhov tsis zoo nyob ntev ntev, suav nrog cov suab nrov siab, tsis yog - cov yam ntxwv kev pab kho tau, thiab tsis muaj peev xwm los txhawb kev tswj hluav taws xob lossis kev tswj hwm - los ntawm - xov hlau ua haujlwm.

Nrog rau kev nce qib sai ntawm kev tswj hluav taws xob thiab cov thev naus laus zis ntse, kev lag luam tsheb kauj vab tau maj mam hloov mus rau kev tswj hluav taws xob tswj thiab tswj- los ntawm - cov kev daws teeb meem. Qhov kev hloov pauv no tau ua rau kev txhim kho cov thev naus laus zis xws li Electro-Hydraulic Power Steering (EHPS),Hluav Taws Xob Steering(EPS), thiab ntau yam tshiab lub kauj iav configurations. Cov tshuab hluav taws xob tswj hluav taws xob no tsis yog tsuas yog hais txog cov kev txwv ntawm cov khoom siv hydraulic nkaus xwb tab sis kuj tseem txhim khu kev ua haujlwm zoo, muaj peev xwm tswj tau, tsav kev nyab xeeb, thiab kev tsav tsheb tag nrho.
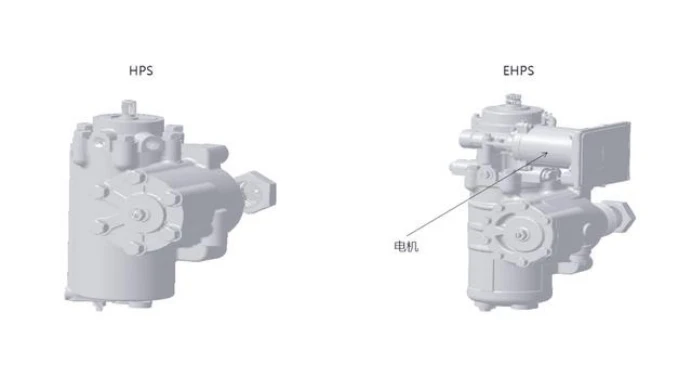
Lub Electro-Hydraulic Power Steering (EHPS) system ua ke ib txwm siv Hydraulic Power Steering (HPS) system nrog lub tshuab hluav taws xob thiab tuaj yeem ua tau raws li thawj HPS interface ntawm lub tsheb. Cov tshuab EHPS tau siv dav hauv lub teeb- lub luag haujlwm, nruab nrab- lub luag haujlwm, thiab hnyav- cov tsheb thauj khoom, nrog rau hauv cov tsheb npav nruab nrab - loj thiab loj.
Nrog rau kev loj hlob sai ntawm lub zog tshiab kev lag luam tsheb- xws li tsheb npav, tsheb thauj mus los, thiab tsheb huv si - lub zog ntawm cov twj hydraulic steering systems tau maj mam hloov ntawm lub tshuab hluav taws xob sab hauv mus rau lub tshuab hluav taws xob. Lub caij no, onboard high-voltage roj teeb tshuab tau ua rau daim ntawv thov siab - fais fab twj. Lub EHPS qhov kev sib tham ntawm no yog qhov tseem ceeb ntawm lub zog hluav taws xob hydraulic uas tau tsav los ntawm lub siab - fais fab twj tso kua mis.
Thaum Lub Tsib Hlis 12, 2020, lub teb chaws yuav tsum muaj tus qauv GB 38032-2020 Cov Lus Cog Tseg Txog Kev Nyab Xeeb rau Hluav Taws Xob tau raug tshaj tawm. Tshooj 4.5.2 ntawm tus qauv no qhia txog cov kev xav tau tshiab rau kev pab tswj fais fab thaum tsav tsheb: yog tias muaj qhov txawv txav hauv chav kawm B high-voltage disconnection tshwm sim thaum lub tsheb nyob hauv kev txav thiab lub tsheb ceev tshaj 5 km / h, lub kauj tsheb yuav tsum muaj kev pab lub zog tsawg kawg 30 vib nas this. Txhawm rau ua raws li cov cai no, feem ntau cov twj siv hluav taws xob siv hauv cov tsheb npav hluav taws xob tam sim no tau txais kev tswj hwm lub zog ob lub tswv yim.
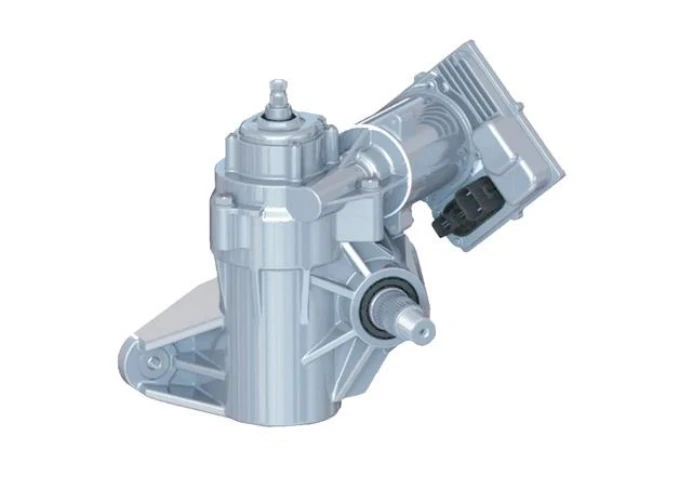
Nyob rau hauv lub teeb - lub tsheb ua lag luam lub luag hauj lwm, Electric Power Steering (EPS) systems tau maj mam dhau los ua cov ntsiab lus tseem ceeb. Cov tshuab no feem ntau txais yuav ib qho hluav taws xob recirculating pob steering iav. Piv nrog rau cov kab ke EHPS ib txwm muaj, EPS tshem tawm cov khoom siv hydraulic xws li cov twj tso kua mis, cov roj reservoirs, thiab cov kav dej, uas ua rau cov qauv yooj yim dua. Yog li ntawd, EPS systems yog sib dua, muab cov lus teb sai dua, thiab muab kev tswj kom meej dua.
Hauv EPS systems, kev pab cuam lub kauj yog muab los ntawm lub tshuab hluav taws xob es tsis txhob hydraulic siab. Tus maub los precisely tswj lub cev muaj zog tso zis raws li lub kauj log tig cov cim. Thaum tus neeg tsav tsheb tig lub kauj, sensors ntes lub kaum sab xis thiab cov ntaub ntawv torque hauv lub sijhawm tiag tiag thiab xa mus rau tus maub los. Tom qab ua tiav, tus maub los xa cov teeb liab tswj kom tsav lub cev muaj zog thiab muab kev pab tsim nyog. Thaum lub kauj tsheb tsis ua haujlwm, qhov kev pab cuam nkag mus rau hauv lub xeev dormant, tsis siv lub zog ntxiv thiab yog li txhim kho kev siv hluav taws xob.
Tam sim no, qee qhov qis - tonsage coj mus muag qauv tsheb hauv khw tau pib sivEPS cov kev daws teeb meem, suav nrog lub teeb - lub luag haujlwm ua lag luam tsheb ntawm nws tus kheej tsim los ntawm peb lub tuam txhab. Txoj kev loj hlob ntawm kev siv fais fab fais fab yog ua kom muaj ntau haiv neeg. Cov kauj tsheb tshiab cov teeb tsa, xws li khi ncaj- qauv qauv, tab tom txhim kho thiab tau ua kom tsis tu ncua kom ua tau raws li qhov xav tau siab ntawm cov tsheb lag luam.

Tam sim no, cov tsev kawm ntawv qib siab thiab cov tuam txhab tsim khoom thoob ntiaj teb tau tsim ntau yam khoom siv hluav taws xob lub kauj tsheb uas muaj peev xwm xa cov torque loj uas yuav tsum tau ua los ntawm kev lag luam tsheb. Cov kev tsim kho tshiab no tau txhaj lub zog tshiab rau hauv kev nce qib ntawm cov cuab yeej hluav taws xob rau kev lag luam tsheb. Ntawm lawv, lub planetary iav hluav taws xob steering iav tau nyiam cov xim tseem ceeb. Nws koom ua ke cov khoom tseem ceeb xws li lub zog- pab lub cev muaj zog, cylindrical iav txo mechanism, planetary iav txo mechanism, thiab cab iav kis tau tus mob. Los ntawm kev sib txuas ntawm lub ntiaj teb thiab lub cylindrical iav txo cov txheej txheem, qhov kev tsim no ua tau zoo txo lub cev muaj zog thaum ua kom cov zis torque, yog li ua tau raws li qhov xav tau siab -torque.
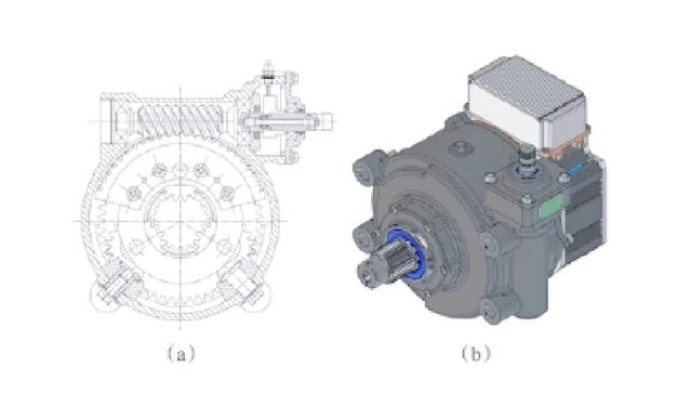
Meanwhile, tus cab iav kis tau tus mob mechanism ua kom tus kis tau tus mob ntawm lub kauj log tawm tswv yim torque thiab txoj kev ua hauj lwm loads. Lub cycloidal pinwheel fais steering iav integrates lub cev muaj zog, ib tug cycloidal pinwheel reducer, thiab ib tug bevel iav reducer. Lub cev muaj zog tsav lub cycloidal pinwheel reducer, uas tom qab ntawd txuas mus rau lub bevel iav reducer, thiab thaum kawg xa cov lus tsa suab mus rau lub kauj input ncej. Qhov kev teeb tsa no muaj cov qauv compact thiab sophisticated thaum xa cov zis siab torque, kom ntseeg tau lub teeb thiab ua haujlwm lub zog rau kev lag luam tsheb.
Lub tshuab hluav taws xob hluav taws xob hluav taws xob siv lub tshuab hluav taws xob siv cov qauv hluav taws xob kom ua tiav lub zog- pab lub kauj. Nws cov khoom tseem ceeb suav nrog cov khib nyiab - thiab - txiv ntseej sib dhos ntawm lub kauj tsheb kauj vab, uas meshes nrog lub tshuab rocker ncej nyob hauv lub kauj tsheb kauj vab. Cov hlau nplaum ruaj khov yog mounted rau ntawm lub khib- thiab- txiv ntseej los ua ke, thaum DC electromagnetic coils tau nruab rau hauv lub rooj sib txoos sab saud thiab sab qis. Tsis tas li ntawd, cov sensors ntawm lub kauj tsheb input ncej saib xyuas cov xwm txheej ntawm lub sijhawm.
Thaum lub kauj tsheb kauj vab ECU tau txais cov cim qhia txog lub kaum ntse ntse, nrawm, thiab lub zog, nws muab cov khoom siv tam sim no ntawm qhov tsim nyog thiab kev taw qhia rau DC electromagnetic coils. Raws li lub hauv paus ntsiab lus uas zoo li cov ncej hlau nplaum sib nqus thiab cov ncej sib txawv nyiam, cov khib nyiab - thiab - txiv ntseej sib dhos yog tsav kom txav mus los, yog li tig lub tshuab rocker ncej thiab muab kev pab cuam lub kauj.
Nrog rau kev nce qib ntawm kev tsav tsheb tsis tu ncua, kev xav tau ntau dua tau muab tso rau ntawm kev nyab xeeb rov ua dua hauv kev tswj hwm - los ntawm - cov kab hluav taws xob. Tam sim no, autonomous tsav tsheb ua qauv qhia tsheb feem ntau siv ob qho tib si software thiab hardware redundancy cov tswv yim los ua kom muaj kev nyab xeeb ntawm kev ua haujlwm. Txawm li cas los xij, cov thev naus laus zis no tseem tsis tau siv dav hauv huab hwm coj- tsim tsheb lag luam.
Hauv cov ntsiab lus, kev xaiv ntawm steer-los ntawm-wire technologies rau cov tsheb ua lag luam txawv nyob ntawm seb yam xws li tsheb thauj khoom, kev txwv kev txwv, thiab kev siv thev naus laus zis. Ntau txoj hauv kev tau hloov pauv mus rau cov kev daws teeb meem hluav taws xob, ua kom pom tseeb ntawm kev txhim kho yav tom ntej ntawm kev lag luam tsheb kauj vab.
